
به گزارش ایسنا، پژوهشگران آزمایشگاه مبدلهای نرم در دانشکده مهندسی «دانشگاه اکول پلیتکنیک فدرال لوزان»(EPFL) در سال ۲۰۲۳ نخستین پمپ جهان را به شکل یک رشته فیبرمانند معرفی کردند.
به نقل از یورکالرت، لوله انعطافپذیر این پمپ قادر است فشار و شار سیال را درون خود ایجاد کند و با دوخته شدن به پارچههای هوشمند، امکان گردش سیالات را برای تنظیم دما، ایجاد بازخورد لمسی یا تأمین انرژی تجهیزات کمکی پوشیدنی فراهم کند.
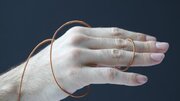
این گروه پژوهشی اکنون با «فایبرموتور»(FiberMotor) خود، مهندسی سازگار با پارچهها را یک گام فراتر بردهاند. فایبرموتور یک موتور نخمانند است که انرژی الکتریکی را مستقیماً به حرکت تبدیل میکند. فایبرموتور با قطر بین یک تا سه میلیمتر، از دو فیبر توخالی متحدالمرکز تشکیل شده است. الکترودهای سیم مسی عایقبندیشده که فقط کمی ضخیمتر از موی انسان هستند، محکم در اطراف هر فیبر پیچیده شدهاند. هنگامی که ولتاژی به این الکترودها اعمال میشود، نیروهای الکترواستاتیک به طور مکرر فیبرها را به سمت همترازی میکشند و باعث میشوند فیبر داخلی مانند یک تلسکوپ درون فیبر بیرونی بلغزد.
«هربرت شی»(Herbert Shea)، رئیس آزمایشگاه مبدلهای نرم گفت: فایبرموتور ما نخستین موتور لغزشی با ساختار فیبری است. این موتور، نیروی کافی را برای به کار انداختن تجهیزات در کاربردهای رباتیک نرم تولید میکند و در عین حال، بیصدا و انعطافپذیر و دوجهتی است.
بسیاری از حرکات روزمره مانند بلند کردن، هل دادن و کشیدن، بر حرکت خطی - در مقابل حرکت چرخشی - متکی هستند. بازسازی این نوع حرکت، چالشی دیرینه در حوزه رباتیک پوشیدنی بوده است، زیرا موتورهایی که قدرت کافی را برای ایجاد حرکات خطی داشته باشند، اغلب نیازمند چرخدندهها، سیستمهای انتقال نیرو و سایر اجزای حجیم هستند. اگرچه فناوریهایی تحت عنوان «عضلات مصنوعی» توسعه یافتهاند، اما دامنه حرکتی آنها به میزان کشش، انقباض یا خمشدگی مواد سازنده محدود است. برخلاف عضلات مصنوعی، دامنه حرکتی فایبرموتور فقط به طول خود فیبرها محدود میشود.
نبودن چرخدنده و سیستمهای انتقال نیرو باعث میشود که این دستگاه قابلیت حرکت معکوس داشته باشد؛ بدین معنا که میتوان آن را با اعمال نیروی مخالف به صورت ایمن حرکت داد و در نتیجه، عملکرد آن در هماهنگی با حرکات انسان طبیعیتر از موتورهای متداول است. برای مثال، اگر کاربر حرکتی غیرمنتظره انجام دهد یا در جهتی مخالف جهت عملکرد فایبرموتور حرکت کند، فیبرهای دستگاه بهجای قفل شدن، به سادگی روی یکدیگر میلغزند.
هر کدام از فایبرموتورها در آزمایشهای عملی به تنهایی قادر به تحمل بارهای ساکن معادل تقریباً ۷۵ گرم بودند. هنگامی که چهار موتور با هم ترکیب میشدند، نیروی کافی را برای بلند کردن یک شکلات ۴۶ گرمی و خم کردن یک انگشت رباتیک مبتنی بر تاندون تولید میکردند.
این گروه پژوهشی فایبرموتور را در یک نمونه اولیه از پوشاک نیز ادغام کردند تا با شکل زانو متناسب باشد. از آنجا که این موتورها نازک و سبک هستند، پژوهشگران در نظر دارند به جای متمرکز کردن نیرو در یک واحد موتوری یکپارچه، آنها را در سراسر یک پارچه هوشمند پخش کنند.
در گام بعدی، پژوهشگران قصد دارند با بهرهگیری از الکترودهای نازکتر که عمدتاً از مواد عایق ساخته شدهاند و همچنین استفاده از مواد بهینهسازیشده، عملکرد و دوام فایبرموتور را ارتقاء دهند. هدف نهایی آنها، بهرهبرداری از ترکیب منحصربهفرد نیرو و انعطافپذیری در این فناوری برای ساخت تجهیزات کمکی پوشیدنی، سیستمهای لمسی پوشیدنی برای واقعیت مجازی و اندامهای مصنوعی سبکوزن است. «سیلوین شالر»(Sylvain Schaller)، پژوهشگر ارشد این پروژه، پیشتر یک استارتآپ به نام «الکسیور»(Elecsyor) را برای تجاریسازی این فناوری تأسیس کرده است.
مسیر پژوهشی شامل یکپارچهسازی دادههای بازخوردی مربوط به موقعیت و حرکات کاربر است تا موتور بتواند عملکرد خود را بهسرعت با قصد و نیت کاربر تطبیق دهد.
این پژوهش در مجله «Advanced Materials» به چاپ رسید.
انتهای پیام