
به گزارش ایسنا، استفاده از نورونهای زنده به عنوان پایه تراشههای کامپیوتری، نویدبخش مزایای قابل توجهی نسبت به سیستمهای مرسوم از نظر بهرهوری انرژی و سازگاری است. هر چقدر هم که هوش مصنوعی پیچیده باشد، مغز انسان برای اجرا به انرژی بسیار کمتری نیاز دارد و همچنان در برخورد با مسائل ناآشنا بسیار بهتر عمل میکند.
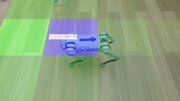
جدیدترین نمایش این فناوری بیولوژیکی توسط دانشمندان «Cortical Labs» در استرالیا ارائه شده است که یک سگ رباتیک را با نورونهای رشد یافته در آزمایشگاه مجهز کردهاند که قادرند آن را روی یک نقشه ساده به سمت هدف هدایت کنند.
تیم Cortical Labs با رشد نورونها درست روی تراشه و قرار دادن آن با الکترودهایی که سیگنالینگ الکتریکی دو طرفه را فراهم میکنند، توانست فعالیت در گروه کوچکی از نورونها را به حرکت برای ربات متصل تبدیل کند.
برت کاگان(Brett Kagan)، یکی از بنیانگذاران و مدیرعامل Cortical Labs میگوید: سگ رباتیک نمایشی ساده از چگونگی کاربرد پیشرفت در سیستمهای بیولوژیکی در دنیای واقعی است، اما به ملموس شدن این فرصت کمک میکند.
وی افزود: این رویکرد در درازمدت میتواند از رباتها و سیستمهای خودکاری که نیاز به تصمیمگیری در محیطهای غیرقابل پیشبینی و دنیای واقعی دارند، پشتیبانی کند.
ما هنوز در مراحل اولیه این فناوری هستیم. این فناوری هنوز به طور خاص سریع یا کارآمد نیست، اما در آینده میتوانیم شاهد رباتهای کنترلشده توسط نورونها باشیم که در شرایط دورافتاده یا خطرناک کار میکنند یا به انسانها در پاسخهای شخصیسازیشده که به مرور زمان یاد میگیرند، کمک میکنند.
شرکت Cortical Labs پیش از این خوشههایی از نورونها را نشان داده است که وظایف کامپیوتری، از جمله چند بازی ساده را انجام میدهند و اکنون این ایده را با رباتیک به دنیای فیزیکی گسترش داده و جایگزینی برای سیستمهای سنتی ارائه میدهد.
کاگان میگوید: رباتهایی که در کنترل فیزیکی خود به ماشینهای بسیار توانمندی تبدیل میشوند، هنوز با کنترل مرتبه بالاتر مورد نیاز برای یادگیری سریع یا سازگاری با تغییر شرایط دست و پنجه نرم میکنند. راه رفتن، دویدن و انجام حرکات آکروباتیک شگفتانگیز است، اما تعیین مکان و زمان انجام اقدامات با روشهای سنتی همچنان یک چالش است.
نمایش فناوری مشابهی نیز توسط Cortical Labs با همکاری موسسه تحقیقاتی هوندا در اروپا اجرا شده است. در این نمونه نمایشی، همه چیز درون یک سیستم مجازی اجرا شد. با این حال، هدف همچنان هدایت یک «عامل»(agent) در یک شبکه (grid) ساده برای یافتن پاداش بود.
سازوکار به این صورت بود که سیگنالهای الکتریکی، نورونهای روی یک تراشه را تحریک میکردند و تراشه نیز در پاسخ، پیامهای الکتریکی خاص خود را ارسال میکرد.
پژوهشگران با تغییر ویژگیهای سیگنال الکتریکی و ارائه بازخورد درباره حرکات عامل توانستند این تراشه زیستی را آموزش دهند و حرکات آن را تفسیر کنند.
این تیم طی بیش از ۴۰۰۰ ساعت تعامل با تراشه و عامل توانست نزدیک به ۱۳۰۰ ترکیب مختلف از سیگنالها را آزمایش کند.
دنیل تانبرگ(Daniel Tanneberg)، دانشمند ارشد در «موسسه تحقیقاتی هوندا در اروپا» میگوید: این همکاری پژوهشی به ما امکان میدهد تا رویکردهای کاملاً متفاوتی را در مورد عاملهای هوشمند بررسی کنیم.
وی افزود: استفاده از سلولهای زنده به عنوان بستر اصلی محاسباتی، چالشهای بسیاری به همراه دارد، اما در عین حال پتانسیل بالایی از نظر بهرهوری انرژی، استحکام و سازگاری ارائه میدهد؛ پتانسیلی که اکنون میتوانیم کاوش و ارزیابی آن را آغاز کنیم.
در این فرآیند همچنان آزمون و خطای قابلتوجهی وجود داشت. گامهای بعدی شامل مقیاسدهی به این تراشهها برای انجام وظایف پیچیدهتر در زمانی کوتاهتر است؛ چرا که رباتها در دنیای واقعی باید کارهایی بسیار فراتر از مسیریابی در یک شبکه ساده انجام دهند.
یکی دیگر از اهداف پژوهشگران، کسب اطلاعات بیشتر درباره نحوه حفظ اطلاعات در این تراشههای مبتنی بر نورون و ماهیت «حافظه» در آنها است.
جانسون ژو(Johnson Zhou)، مهندس نرمافزار پژوهشی در شرکت «کورتیکال لبز»(Cortical Labs) میگوید: چالش تنها پرورش نورونها روی سیلیکون نیست؛ بلکه یافتن روشهای قابلاطمینان برای برقراری ارتباط با سیستمهای زیستی، آموزش آنها و درک این موضوع است که کدام رویکردها نتایج پایداری به همراه دارند.
وی افزود: این پژوهش چارچوبی برای آزمودن چنین پرسشهایی در مقیاس بزرگتر در اختیار ما قرار میدهد. این کار شالودهای ایجاد میکند که میتوانیم با پیشروی محاسبات زیستی به سمت کاربردهای عملی، بر پایه آن بنا کنیم.
این پژوهش در حوزه مسیریابی هنوز تحت داوری همتا قرار نگرفته، اما در کنفرانس NeurIPS 2026 ارائه شده و در وبسایت arXiv در دسترس است.
انتهای پیام