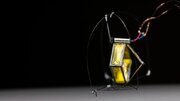

به گزارش ایسنا، رباتی بهاندازهای کوچک که در کف دست جا میگیرد، میتواند از روی یک پله معمولی بپرد، فرود بیاید، خودش را به حالت ایستاده برگرداند و دوباره برای پرش بعدی آماده شود.
به نقل از آیای، مهندسان دانشگاه واشنگتن برای بررسی این موضوع که آیا پرش میتواند راهکار عملیتری برای عبور رباتهای کوچک از موانع، بدون نیاز به پرواز باشد، نمونهای به نام DirectHop را ساختهاند.
این نمونه اولیه از یک موتور الکتریکی کوچک و سه پای تاشو استفاده میکند تا پرشهای متوالی انجام دهد. پژوهشگران میتوانند با تغییر جریان ورودی به موتور، ارتفاع پرش ربات را با دقتی در حد یک سانتیمتر تنظیم کنند. این طراحی در آینده میتواند به گروههایی از رباتهای ارزانقیمت کمک کند تا پالایشگاههای نفت را بازرسی کنند، از مزارع مراقبت کنند یا به کاوش در سیارات دیگر بپردازند.
البته DirectHop فعلا فقط یک نمونه اولیه است؛ این ربات برای دریافت انرژی به سیم متصل است و نمیتواند به سمت مقصد مشخصی حرکت کند.
پرشی بدون فنر
بسیاری از رباتهای جهنده، سازوکار حرکتی خود را از ککها الهام گرفتهاند. در این رباتها، فنرها پیش از پرش انرژی را ذخیره و سپس آزاد میکنند، اما آزاد شدن ناگهانی این انرژی، کنترل مسافت پرش را دشوار میکند. ساخت و بهکارگیری فنر و ضامن نیز هرچه ابعاد ربات کوچکتر شود، دشوارتر خواهد بود.
DirectHop از روش متفاوتی استفاده میکند. موتور ربات با استفاده از یک نخ ماهیگیری به یک برجک روی ربات متصل شده است. وقتی موتور با سرعت بالا شروع به کار میکند، نخ را به دور خود میپیچد و در امتداد برجک بالا میرود و در نتیجه، ربات را به سمت هوا میکشد. سه پای لولادار ربات نیز هنگام پرش باز میشوند تا موتور را در راستای پای ربات نگه دارند.
بلند شدن برای پرش بعدی
فرود آمدن، چالش دیگری برای رباتی است که باید چندین بار پشت سر هم بپرد. DirectHop معمولا هنگام قرار گرفتن در هوا غلت میخورد؛ به همین دلیل، پژوهشگران یک قفس محافظ برای آن طراحی کردند که هنگام فرود روی پهلو، از ربات حمایت میکند.
سپس پژوهشگران توانستند با حرکت دادن موتور به سمت پایین برجک، ربات را در ۹۰ درصد مواقع دوباره به حالت ایستاده برگردانند. این حرکت باعث جابهجایی مرکز جرم ربات میشود و آن را روی پایش میچرخاند تا بتواند برای پرش بعدی آماده شود.
پژوهشگران برای طراحی این قفس محافظ از لاکپشت جعبهای الهام گرفتند؛ لاک این جانور میتواند به آن کمک کند پس از واژگون شدن دوباره روی پاهایش قرار بگیرد.
ساویر فولر، نویسنده ارشد پژوهش و دانشیار مهندسی مکانیک در دانشگاه واشنگتن، گفت: «از نظر من، سه چالش اصلی رباتهای جهنده، توانایی تغییر طول پرش، بازگشت خودکار به حالت ایستاده و آمادهشدن دوباره برای چند پرش متوالی است.»
مسیر رسیدن به حرکت مستقل
DirectHop هنوز برای حرکت مستقل به منبع انرژی و سیستم هدایت نیاز دارد. وانگ و فولر در حال کار روی سلولهای خورشیدی و یک باتری داخلی هستند. آنها همچنین قصد دارند یک موتور لرزشی برای چرخاندن ربات، پاهای جمعشونده برای تنظیم زاویه پرش و یک دوربین و تجهیزات الکترونیکی برای مسیریابی به آن اضافه کنند.
هدف پژوهشگران، دستیابی به قابلیت بالا رفتن خودکار از پلهها است؛ یعنی ربات بتواند یک پله را شناسایی کند، ارتفاع پرش مورد نیاز را تعیین کند، خود را در موقعیت مناسب قرار دهد و پس از فرود، همین فرایند را دوباره تکرار کند.
وانگ تخمین میزند که یک نسخه مجهز و کامل از این ربات بتواند حدود ۱۰ دلار هزینه ساخت داشته باشد.
اگر گروه پژوهشی بتواند چالشهای باقیمانده را برطرف کند، گروههایی از این رباتهای کوچک میتوانند در کنار ماشینهای بزرگتر فعالیت کنند؛ بهگونهای که از دست رفتن یک ربات، ماموریت کل مجموعه را متوقف نکند.
انتهای پیام