
به گزارش ایسنا، انسانها برای انجام دادن بسیاری از کارها و فعالیتهای روزمره معمولاً از هر دو دست خود استفاده میکنند. برای مثال، هنگام باز کردن یک بطری معمولا با یک دست بطری را نگه میدارند و در آن را با دست دیگر میچرخانند.
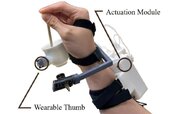
به نقل از تکاکسپلور، پژوهشگران «دانشگاه کالیفرنیا سندیگو»(UCSD) اخیراً یک شست رباتیک به نام «EgoThumb» را ابداع کردهاند که به افراد امکان میدهد تا برخی از کارهای نیازمند هر دو دست را تنها با یک دست انجام دهند.
سامانه رباتیک پیشنهادی آنها با استفاده از یک دوربین کوچک، تصاویری را ثبت میکند. سپس، تصاویر توسط یک الگوریتم مبتنی بر هوش مصنوعی تحلیل میشوند که برای برنامهریزی حرکات انگشت شست آموزش دیده است.
«جیاوی فو»(Jiawei Fu) از پژوهشگران این پروژه گفت: ایده اولیه از لحیمکاری سیمها به ذهن رسید. من بارها هنگام کار با هویه، رساندن سیم لحیم و ثابت نگه داشتن سیمها احساس میکردم که به یک دست اضافی نیاز دارم. حتی با وجود ابزارهای کمکی (پایههای نگهدارنده)، هماهنگ کردن همه این مراحل همچنان دشوار و دستوپاگیر بود. همین موضوع باعث شد به این فکر بیفتم که آیا یک انگشت رباتیک پوشیدنی میتواند در نگه داشتن اجسام به من کمک کند؛ به طوری که انگشتان خودم برای انجام کار آزاد بمانند.
فو و همکارانش تصمیم گرفتند یک سیستم رباتیک پوشیدنی و جمعوجور طراحی کنند که بتواند مانند یک شست اضافی عمل کند و اجسام را در جای خود ثابت نگه دارد تا کاربر بتواند همزمان با انگشتان دست خود با آن اجسام کار کند. علاوه بر این، آنها میخواستند که شست رباتیک بتواند با استفاده از تصاویر دست کاربر و اجسام پیرامون و همچنین اطلاعات مربوط به موقعیت مفاصل خود، به طور خودکار تشخیص دهد که چه زمانی باید اجسام را بگیرد یا رها کند.
فو توضیح داد: ما میخواستیم این کمکرسانی به گونهای انجام شود که کاربر مجبور نباشد برای تکتک حرکات، دستور صریحی را صادر کند. ما لحیمکاری را آزمایش نکردهایم. این پژوهش، قابلیتهای بنیادین را از طریق انجام کارهای سادهتری بررسی میکند. برای مثال، نگه داشتن یک بطری در حالی که در آن باز میشود. لحیمکاری همچنان یکی از کاربردهای عملی است که امیدوارم بتوانیم در آینده روی آن کار کنیم.
شست رباتیک EgoThumb دارای سه مفصل است که هر کدام توسط یک جفت تاندون به حرکت درمیآیند؛ یکی برای خم کردن و دیگری برای صاف کردن. موتورهای کوچکی که این حرکات را ایجاد میکنند، روی ساعد کاربر نصب شدهاند تا وزن آنها روی دست قرار نگیرد. این سامانه شامل یک دوربین کوچک با زاویه دید باز است که در نزدیکی کف دست کاربر نصب میشود. این دوربین به طور پیوسته از دست کاربر، شست رباتیک و اجسام پیرامون آن تصویربرداری میکند.
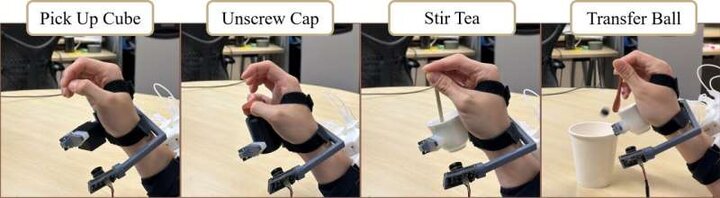
فو توضیح داد: ما یک مدل هوش مصنوعی را آموزش دادیم تا از نمونه کارهای انسانی بیاموزد. این رویکرد، «یادگیری تقلیدی» نامیده میشود. برای گردآوری این نمونههای آموزشی، یک شخص با استفاده از رابط قابل کنترل با پا شست رباتیک را هدایت کرد. این مدل پس از آموزش میتواند حرکات شست رباتیک را مستقیماً براساس تصاویر دوربین و موقعیت فعلی مفاصل آن پیشبینی کند؛ بدون این که کاربر نیازی به صدور دستورات صریح داشته باشد.
این پژوهش نشان میدهد که یک شست رباتیک اضافی میتواند به افراد کمک کند تا برخی کارها را با یک دست انجام دهند. در آینده، EgoThumb میتواند بیش از پیش ارتقاء یابد و در طیف وسیعتری از وظایف یا موقعیتها مورد آزمایش قرار بگیرد.
انتهای پیام