
به گزارش ایسنا، رباتهای پادار از جمله ابزارهای بسیار کارآمد و امیدبخش برای آینده به شمار میروند، زیرا این سامانهها پتانسیل و توانایی بسیار بالایی برای حضور در عملیاتهای امداد و نجات در مناطق کوهستانی، صعبالعبور و نواحی آسیبدیده از بلایای طبیعی دارند. این رباتها میتوانند به مکانهایی بروند که عبور خودروها یا انسان از آنها غیرممکن یا خطرناک است. با این حال، یکی از بزرگترین چالشها در مسیر توسعه این فناوریها، محدودیت شدید طول عمر باتری و میزان مسافتی است که میتوانند طی کنند؛ موضوعی که تاکنون مانع از به کارگیری گسترده آنها در مأموریتهای طولانی و دوردست شده است.
علت اصلی این چالش فنی به تفاوت بنیادی حرکت رباتهای پادار با رباتهای چرخدار مربوط میشود. رباتهای چرخدار انرژی بسیار کمتری برای جابهجایی مصرف میکنند، در حالی که رباتهای پادار برای حفظ تعادل، تحمل مداوم وزن بدنه خود و جبران هدررفت انرژی حاصل از گامهای پیاپی، مجبورند به طور پیوسته مقدار زیادی انرژی الکتریکی مصرف کنند. همین امر موجب شده بود که پیشرفتهای اخیر در رباتهای چهارپا به دامنهای کمتر از حدود بیست کیلومتر محدود بماند و شارژ باتری آنها به سرعت تمام شود.
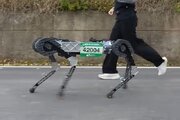
برای غلبه بر این محدودیت، تیمی از پژوهشگران به سرپرستی جمین هوانگبو از دانشگاه KAIST کره جنوبی پژوهشی ویژه را به انجام رساندهاند. این دانشمندان در مطالعه خود بر روی ربات چهارپایی به نام «رایبو ۲» متمرکز شدند و توانستند با رویکردی نوآورانه، چالش اتلاف انرژی را در رباتهای چهارپا حل کنند و کارایی عملکردی آن را به سطحی بیسابقه برسانند.
روش کار این محققان بر بهینهسازی همزمان سختافزار و نرمافزار ربات متمرکز بوده است. آنها در بخش فیزیکی و سختافزاری از پاهایی بسیار سبکتر و مدارهای راهانداز موتور بهینهشده استفاده کردند تا مصرف برق را کاهش دهند. در بخش نرمافزاری نیز الگوها و قوانین حرکتی جدیدی را با استفاده از یادگیری ماشین (نوعی هوش مصنوعی که الگوهای حرکتی بهینه را کشف میکند) تقویت کردند تا ربات بتواند با صرف کمترین انرژی ممکن گام بردارد و ثبات خود را حفظ کند.
در مرحله آزمایش عملی و بررسی یافتهها، این ربات چهارپا در بیستودومین دوره مسابقه ماراتن سانگجو در کشور کره جنوبی شرکت داده شد و توانست کل مسیر ماراتن را در مدت زمان ۴ ساعت و ۱۹ دقیقه و ۵۲ ثانیه پشت سر بگذارد. ربات در طول این مسیر دشوار که دارای ۲۸۶ متر تغییر ارتفاع و بخشهای لغزنده و ناهموار بود، میانگین سرعت ۲.۶۴ متر بر ثانیه را حفظ کرد و پایداری فوقالعادهای را در شرایط واقعی به نمایش گذاشت.
نتایج نشان دادند که این ربات در تمام طول این ماراتن تنها ۱۲۸۰ واتساعت انرژی مصرف کرده و شاخص «هزینه کل جابهجایی» آن به رقم ۰.۲۵ رسیده است؛ شاخصی که میزان مصرف انرژی نسبت به وزن جابهجاشده را میسنجد. به گفته پژوهشگران، این نخستین بار است که یک ربات چهارپا توانسته به شاخصی بهتر از شاخص مصرف انرژی انسان که برابر با ۰.۳۷ است دست پیدا کند و بازدهی حرکتی بالاتری را نسبت به انسان به ثبت برساند.
با در نظر گرفتن ظرفیت کل باتری این ربات که ۲۰۱۶ واتساعت است، محققان تخمین میزنند که این ربات میتوانست ۲۵ کیلومتر دیگر را نیز پس از خط پایان طی کند. به این ترتیب، میزان مسافت قابل پیمایش این ربات با هر بار شارژ به حدود سه برابر رباتهای چهارپای موجود در جهان رسیده است. این دستاورد نشان میدهد که بهینهسازی نرمافزاری و مکانیکی میتواند رباتهای امدادرسان را قادر کند تا برای مسافتهای بسیار طولانیتری بدون نیاز به شارژ مجدد به مأموریت بپردازند.
یافتهها و جزئیات کامل این دستاورد علمی برجسته در قالب یک مقاله پژوهشی در نشریه معتبر نیچر (Nature) که متعلق به انتشارات اشپرینگر نیچر (Springer Nature) است، منتشر شدهاند.
انتهای پیام