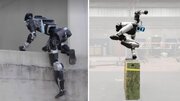

به گزارش ایسنا، این سامانه روی ربات انساننمای G۱ شرکت یونیتری به نمایش گذاشته شده است و نشان میدهد که چگونه میتوان با استفاده از یک رویکرد واحد، حرکات دشوار و متنوعی را اجرا کرد.
به نقل از آیای، تمرکز این روش بر برنامهریزی نقاط تماس با محیط اطراف است، نه تعیین تمام حرکات ربات از پیش و به صورت ثابت.
در شبیهسازیها، این رویکرد در هشت مسیر دارای موانع مختلف، نرخ موفقیت بالاتری نسبت به یک روش مقایسهای به دست آورد. این نتایج نشان میدهند که روش جدید میتواند به بهبود توانایی حرکتی رباتهای انساننما کمک کند.
برنامهریزی تماس در رباتهای انساننما
سامانه جدید به یک ربات انساننما اجازه میدهد با استفاده از یک سیاست کنترلی یاد گرفته شده، از نردبان بالا برود، از موانع عبور کند، در فضاهای محدود بخزد و پس از زمین خوردن، دوباره به وضعیت مناسب بازگردد.
این فناوری که برنامهریزی تماس مبتنی بر توجه (Attention-based Contact Planning) نام دارد، به ربات کمک میکند تا تصمیم بگیرد دستها، پاها، زانوها، آرنجها و لگن خود را در کدام نقاط از محیط اطراف قرار دهد یا به آنها تکیه کند.
این سامانه روی ربات انساننمای G۱ شرکت یونیتری آزمایش شده است. نتایج نشان میدهند که برنامهریزی تماس و یادگیری تقویتی میتوانند به رباتها کمک کنند حرکات خود را با انواع مختلف زمین و موانع تطبیق دهند، بدون آنکه مجبور باشند از توالیهای حرکتی از پیش تعریف شده پیروی کنند.
این روش، یادگیری تقویتی را با شبیهسازی حرکتی ترکیب میکند تا چالشهای مربوط به کنترل تمام بدن ربات را برطرف کند.
در یادگیری تقویتی، ربات از طریق تلاشهای مکرر و دریافت بازخورد، عملکرد خود را بهبود میدهد. در مقابل، شبیهسازی حرکتی به ربات آموزش میدهد که حرکات ثبت شده را بازتولید کند. با این حال، یادگیری تقویتی ممکن است در هماهنگسازی حرکات پیچیده با مشکل مواجه شود و سامانههای مبتنی بر شبیهسازی نیز گاهی نمیتوانند خود را با موانع ناآشنا بهخوبی تطبیق دهند.
به گفته گروه پژوهشی، این روش به جای تولید یک توالی کامل از حرکات بدن، نقاط تماس مناسب را روی سطوح محیط اطراف پیشبینی میکند. سپس یک کنترل کننده جداگانه، حرکات مفاصل ربات را هماهنگ میکند تا بدن آن به این نقاط برسد.
برای مثال، هنگام بالا رفتن از نردبان، ربات باید پلههای مناسبی را برای قرار دادن دستها و پاهایش شناسایی کند. سپس کنترلکننده، حرکت بازوها، پاها و تنه را هماهنگ میکند تا ربات بتواند ضمن حفظ تکیه گاه، از یک نقطه به نقطه دیگر حرکت کند.
این رویکرد به ربات امکان میدهد حرکات خود را با شرایط محیط تطبیق دهد، بدون آنکه به دنبال کردن یک الگوی ثابت برای بالا رفتن از نردبان وابسته باشد.
برنامهریز تماس از یک شبکه عصبی مبتنی بر سازوکار توجه (Attention) استفاده میکند. این شبکه اطلاعات مربوط به زمین و محیط، وضعیت داخلی ربات و هدفی را که کاربر تعیین کرده است، پردازش میکند.
ورودیهای سامانه شامل موقعیت مفاصل، سرعت حرکت مفاصل و جهتگیری بدن ربات است.
این سامانه نقاط تماس را برای ۹ بخش بدن برنامهریزی میکند: دو دست، دو آرنج، دو زانو، دو پا و لگن. به این ترتیب، هنگامی که راه رفتن به تنهایی کافی نیست، ربات میتواند برای حفظ تعادل یا پیشروی از بخش بالایی بدن خود نیز به عنوان تکیهگاه استفاده کند.
رباتها چگونه از موانع عبور میکنند؟
پژوهشگران همچنین یک سامانه نقشهبرداری مبتنی بر لیدار (LiDAR) توسعه دادهاند که اندازهگیریهای حسگر را به یک نقشه ارتفاع محلی تبدیل میکند و میزان اطمینانپذیری این اندازهگیریها را نیز تخمین میزند.
این قابلیت به ربات کمک میکند سطوح باریک، مانند پلههای نردبان، را شناسایی کند؛ سطوحی که ممکن است در غیر این صورت از دید سامانه تشخیص محیط پنهان بمانند.
این سامانه روی رایانه Jetson Orin NX اجرا میشود و میتواند یک اسکن لیدار شامل ۲۰ هزار نقطه را در ۳۰ میلیثانیه پردازش کند. نرخ به روزرسانی اسکنها نیز ۱۰ هرتز است؛ یعنی سامانه در هر ثانیه ۱۰ بار دادههای اسکن را بهروزرسانی میکند.
به گفته پژوهشگران، فرایند آموزش در سه مرحله انجام شده است. در مرحله نخست، یک کنترلکننده تمامبدن، آموزش دید تا برنامههای تماس را اجرا کند. برای این کار، از ۱۳٫۲ دقیقه داده حرکتی انسان استفاده شد که با ساختار بدنی و محدودیتهای فیزیکی ربات تطبیق داده شده بود.
در مرحله دوم، برنامهریز تماس و کنترلکننده به صورت همزمان آموزش داده شدند. در مرحله سوم، یادگیری تقویتی به سامانه کمک کرد تا خود را با محیطهایی که به صورت الگوریتمی تولید شده بودند و فراتر از نمونههای اولیه آموزشی بودند، تطبیق دهد. تلاشهای موفق نیز به عنوان نمونههای آموزشی اضافی مورد استفاده قرار گرفتند.
هنگام اجرای واقعی، ربات به حرکات مرجع از پیش تعیین شده نیاز ندارد. این سامانه با استفاده از مشاهدات حسگرهای نصب شده روی ربات و هدف مشخص شده، نقاط تماس را برنامهریزی میکند و حرکات لازم را تولید میکند.
در نمایشهای دنیای واقعی، ربات G۱ توانست از نردبان و پلهها بالا برود، از روی سنگهای قدمرو عبور کند، بخزد، با جهش از روی موانع بگذرد و پس از زمین خوردن، دوباره به وضعیت مناسب بازگردد.
در شبیهسازیها، این سامانه در هشت مسیر ترکیبی از موانع، به طور میانگین به نرخ موفقیت ۹۲٫۵ درصدی دست یافت. در مقابل، روش پایه که بر تولید حرکت و دنبال کردن آن تمرکز دارد، نرخ موفقیت ۵۸٫۸ درصدی را ثبت کرد.
این ارقام مربوط به عملکرد در محیط شبیهسازی شده هستند و نباید آنها را به عنوان نرخ موفقیت ربات در دنیای واقعی در نظر گرفت.
پژوهشگران خاطرنشان میکنند که سامانه فعلی عمدتا بر تعامل با سطوح زمین و حرکت در مسافتهای محدود به سمت یک هدف تمرکز دارد. انجام وظایفی که به تماس با سطوح بالای سر، آویزان شدن از سطوح یا دستکاری اشیا نیاز دارند، مستلزم توسعه سامانههای پیشرفتهتری برای درک فضای سهبعدی محیط خواهد بود.
انتهای پیام